汽车制造智能滚边系统
更新时间:2026-08-03 19:36:50
该系统通过硬件力控单元与智能软件算法,实现对滚边关键参数的实时解析与闭环监控,并支持离线仿真、干涉检查与自适应调整,有效解决了传统工艺中压力黑盒、调试低效与质量波动的行业痛点。
装备详情
技术参数
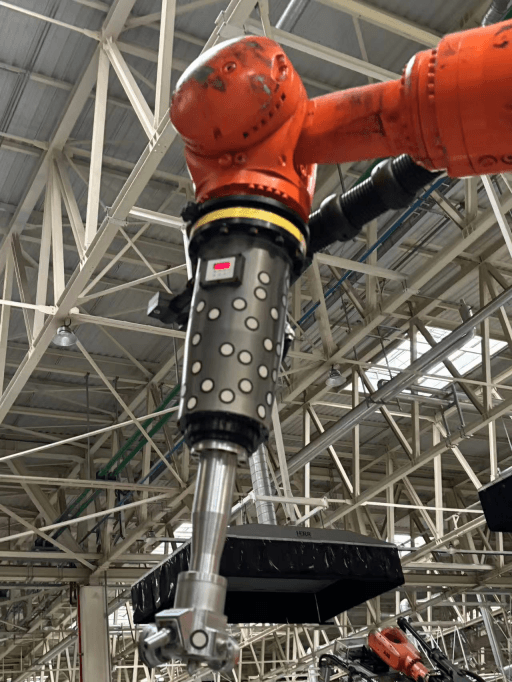
汽车制造智能滚边系统是柔胜刚智能科技(苏州)有限公司与合作单位共同开发的一套汽车制造专用的力控滚边自适应系统。它深度融合了硬件力控执行单元与智能软件算法,旨在解决传统滚边工艺中压力黑盒、调试低效、质量波动等行业痛点。
系统核心在于对滚边过程的关键参数(如滚边力、轴倾角、导程角、压边角、间距L值等)进行实时解析与闭环监控。其智能软件可基于三维模型,自动生成带力控参数的机器人轨迹,并实现离线仿真、干涉检查与补偿优化。现场通过高精度的力/位控浮动模块执行,能根据材料特性与工况自适应调整,确保滚边过程受力均匀、成型稳定,有效避免了溢胶、胶泡等缺陷。
该系统显著提升了滚边工艺的标准化与智能化水平,支持参数库积累与专家系统推荐,缩短了调试周期,并具备在线轮廓扫描与质量触碰检查功能,实现了从虚拟规划到实体生产的全流程数字化管控,是推动汽车车身制造向柔性化、高质量迈进的关键解决方案。
| 序号 | 功能名称 | 参数指标 |
|---|---|---|
| 1 | 滚边力可控范围 | 150N 至 1200N 之间可编程调节 |
| 2 | 力控模式 | 支持力控模式和位控模式 |
| 3 | 滚边速度 | 典型工作速度为 70 – 130 mm/s |
| 4 | 控制采样频率 | 数据采集间隙 ≤ 15ms |
| 5 | 硬件耐久性 | 力控模块经过重载(1800N)、大倾角(75°)、高频往复(8-10mm/循环)的耐久测试 |
| 6 | 支持机器人品牌 | 兼容发那科(FANUC)、库卡(KUKA)、ABB等主流品牌 |
| 7 | 编程方式 | 基于三维CAD模型的离线编程,自动生成带力/位/姿参数的机器人轨迹 |
| 8 | 核心功能 | 具备轨迹逆解、单机/多机干涉检查与规避、在线轮廓扫描与触碰检查(用于间隙、面差测量)能力 |
| 9 | 通讯 | 支持通过工业以太网与机器人及力控模块进行实时通讯控制 |